
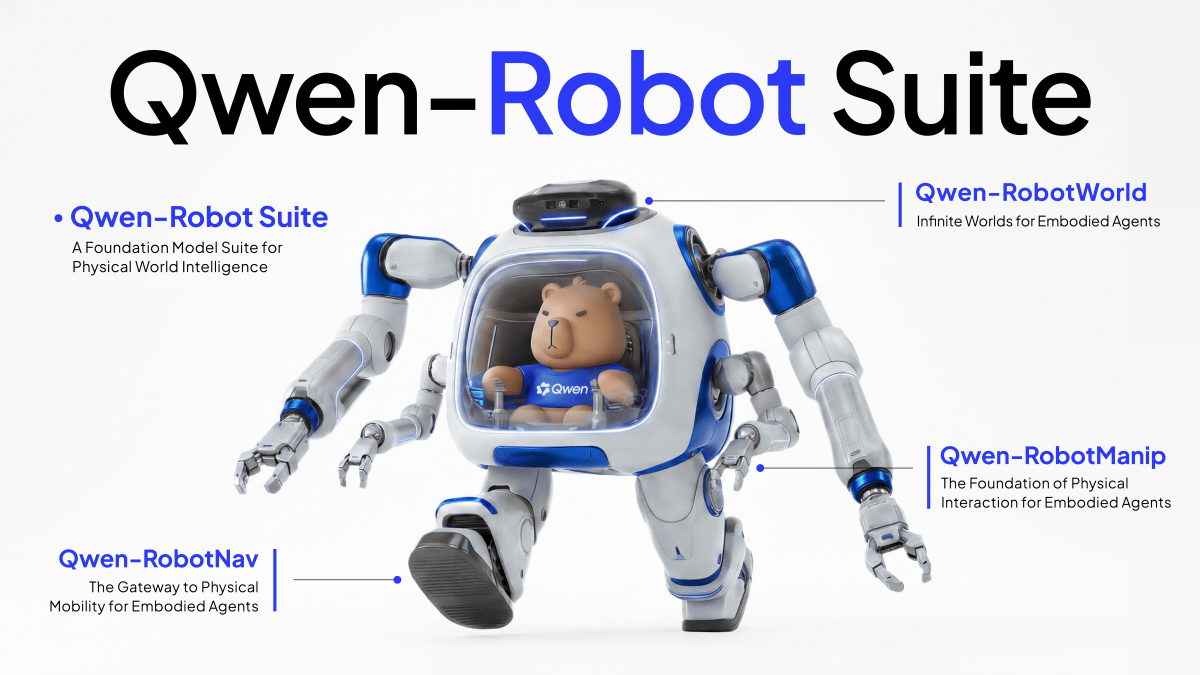
中国の大手テクノロジー企業「Alibaba」のAI研究チームであるQwenがロボット開発用のAIモデル群「Qwen-Robot Suite」を2026年6月16日に発表しました。Qwen-Robot Suiteにはターゲット追跡や自動運転に用いる「Qwen-RobotNav」、ロボットアーム(マニピュレーター)の操作に用いる「Qwen-RobotManip」、ロボットの世界認識に用いる「Qwen-RobotWorld」の3種類が含まれています。
Qwen-Robot Suite: A Foundation Model Suite for Physical World Intelligence
https://qwen.ai/blog?id=qwen-robotsuite
Qwen-RobotNav: A Scalable Navigation Model Designed for an Agentic Navigation System
https://qwen.ai/blog?id=qwen-robotnav
Qwen-RobotManip: Alignment Unlocks Scale for Robotic Manipulation Foundation Models
https://qwen.ai/blog?id=qwen-robotmanip
Qwen-RobotWorld: Boundless Worlds for Embodied Agents
https://qwen.ai/blog?id=qwen-robotworld
◆Qwen-RobotNav
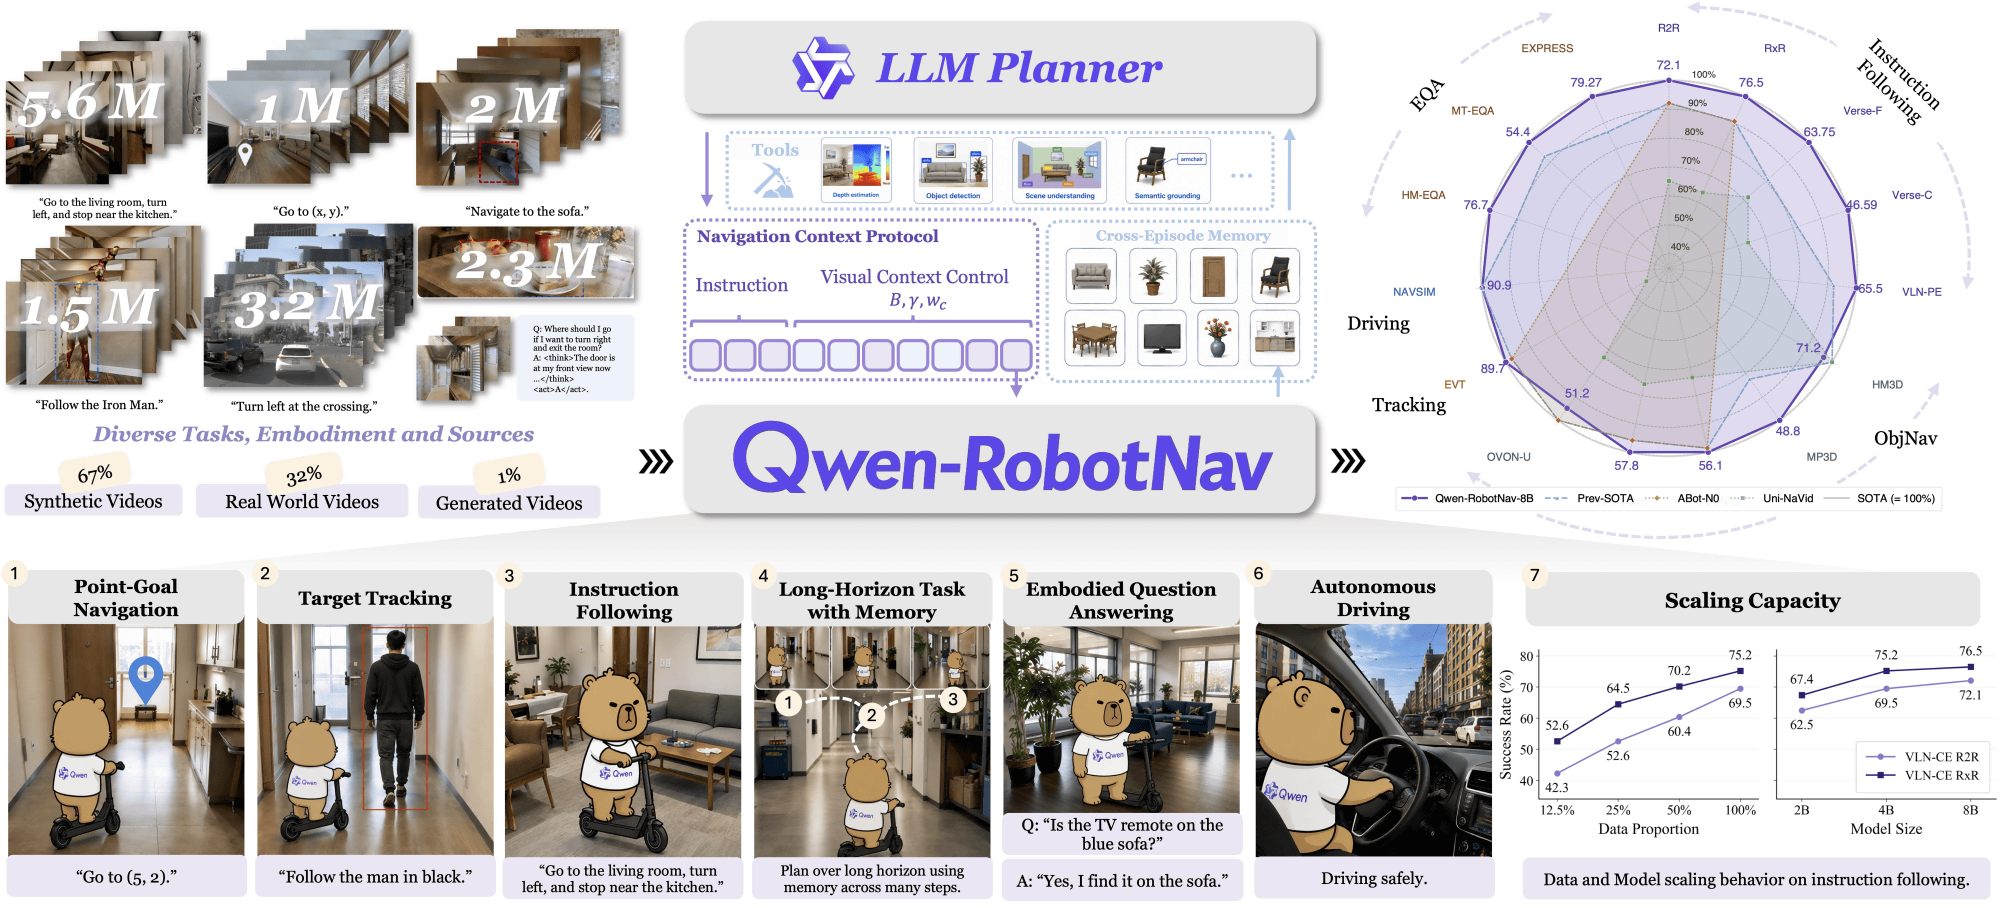
Qwen-RobotNavはロボットを自動操作して目的地に到達させるためのAIモデルです。Qwen3-VLをベースに1560万件のサンプルを用いてトレーニングされており、「ある地点に到達する」「あるターゲットを追跡する」といったナビゲーションタスクを高精度に実行できます。
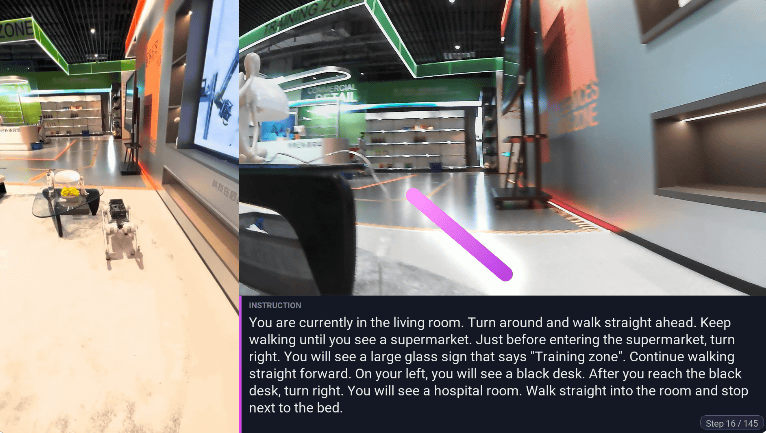
Qwen-RobotNavを用いることで、初めて訪れる場所でも自然言語の指示に沿った行動が可能。
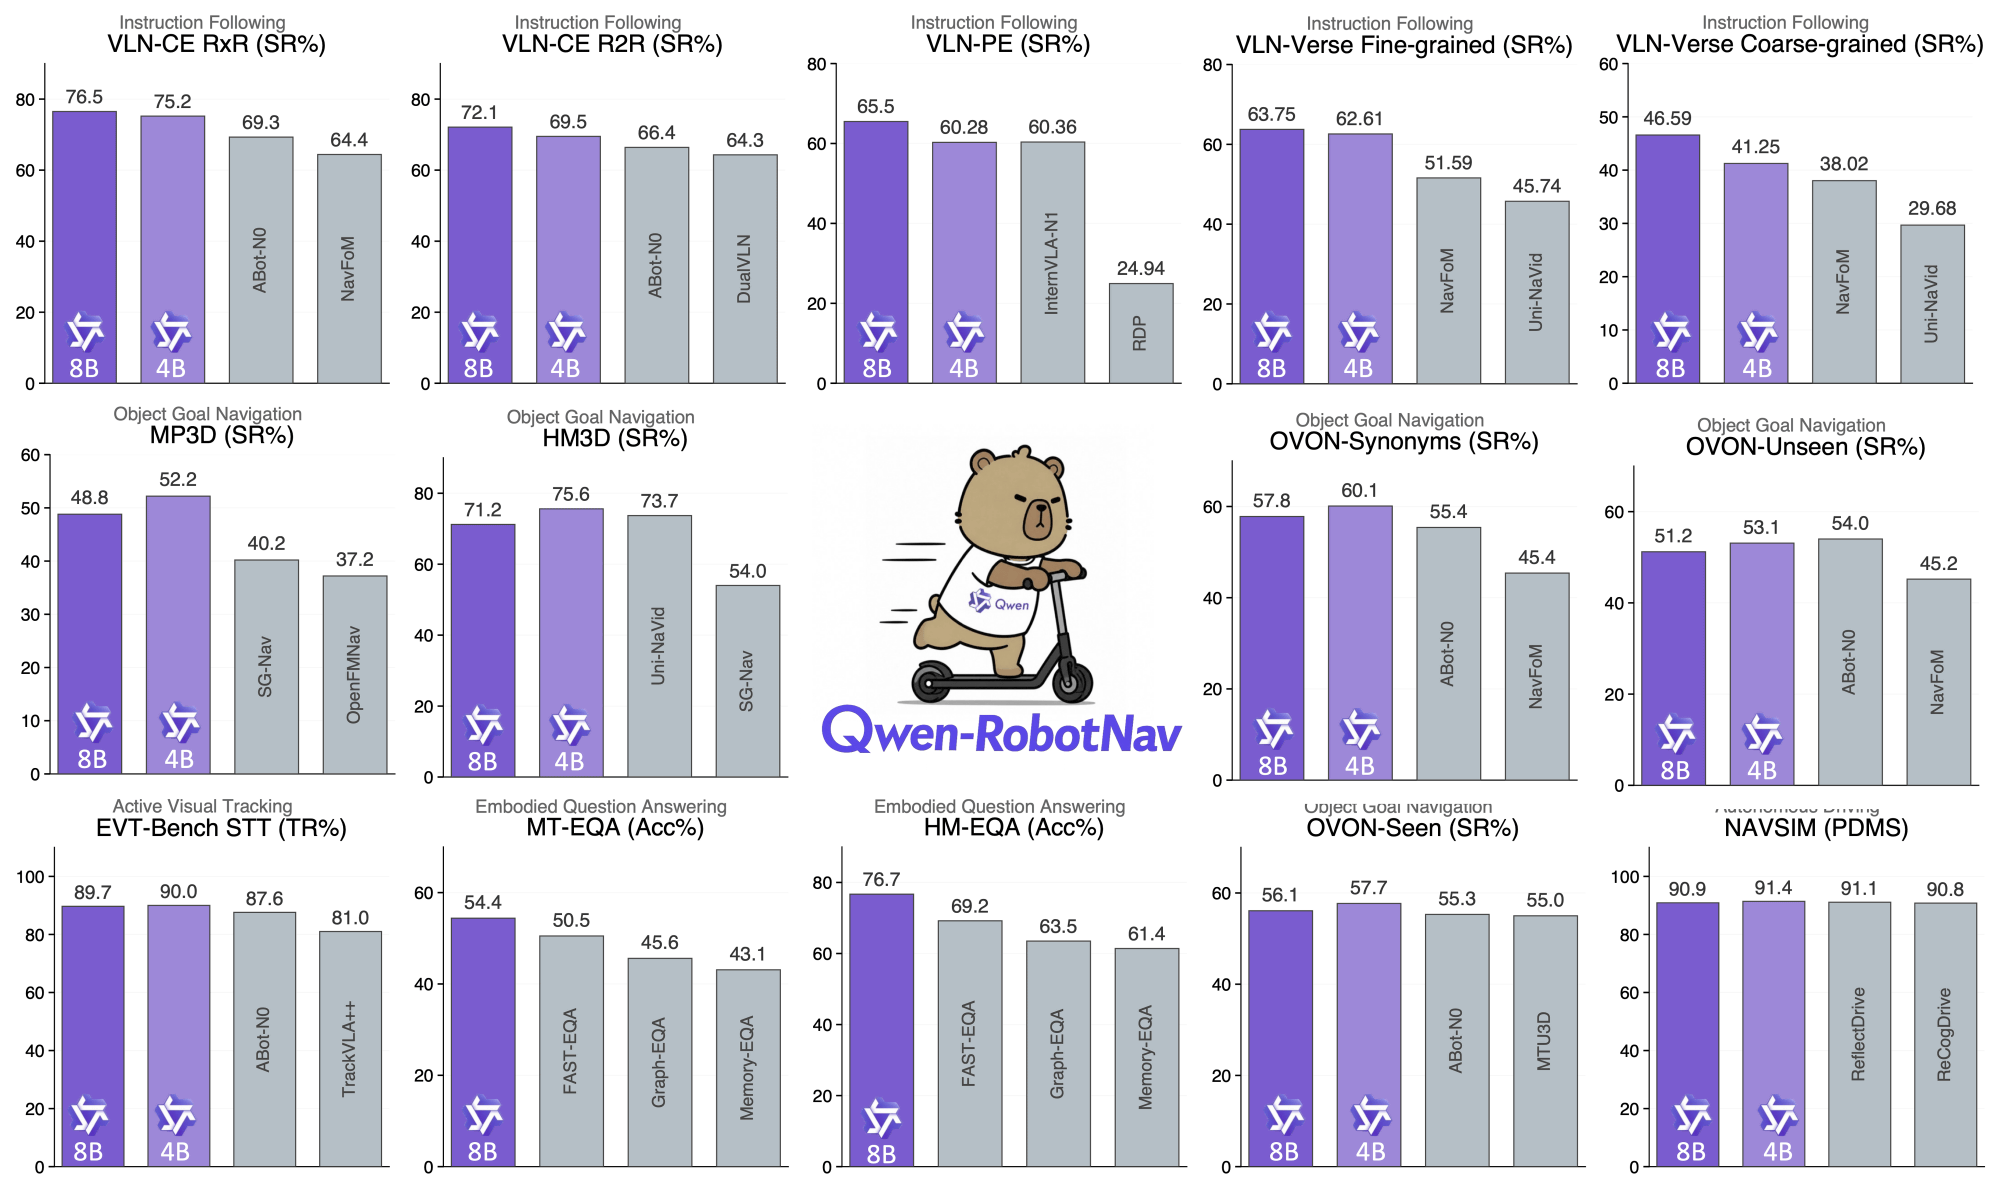
各種ベンチマークテストでも性能の高さが確かめられています。
◆Qwen-RobotManip
Qwen-RobotManipはマニピュレーターを操作するためのAIモデルです。Qwen3.5-4B VLをベースに3万8100時間以上のデータでトレーニングされています。
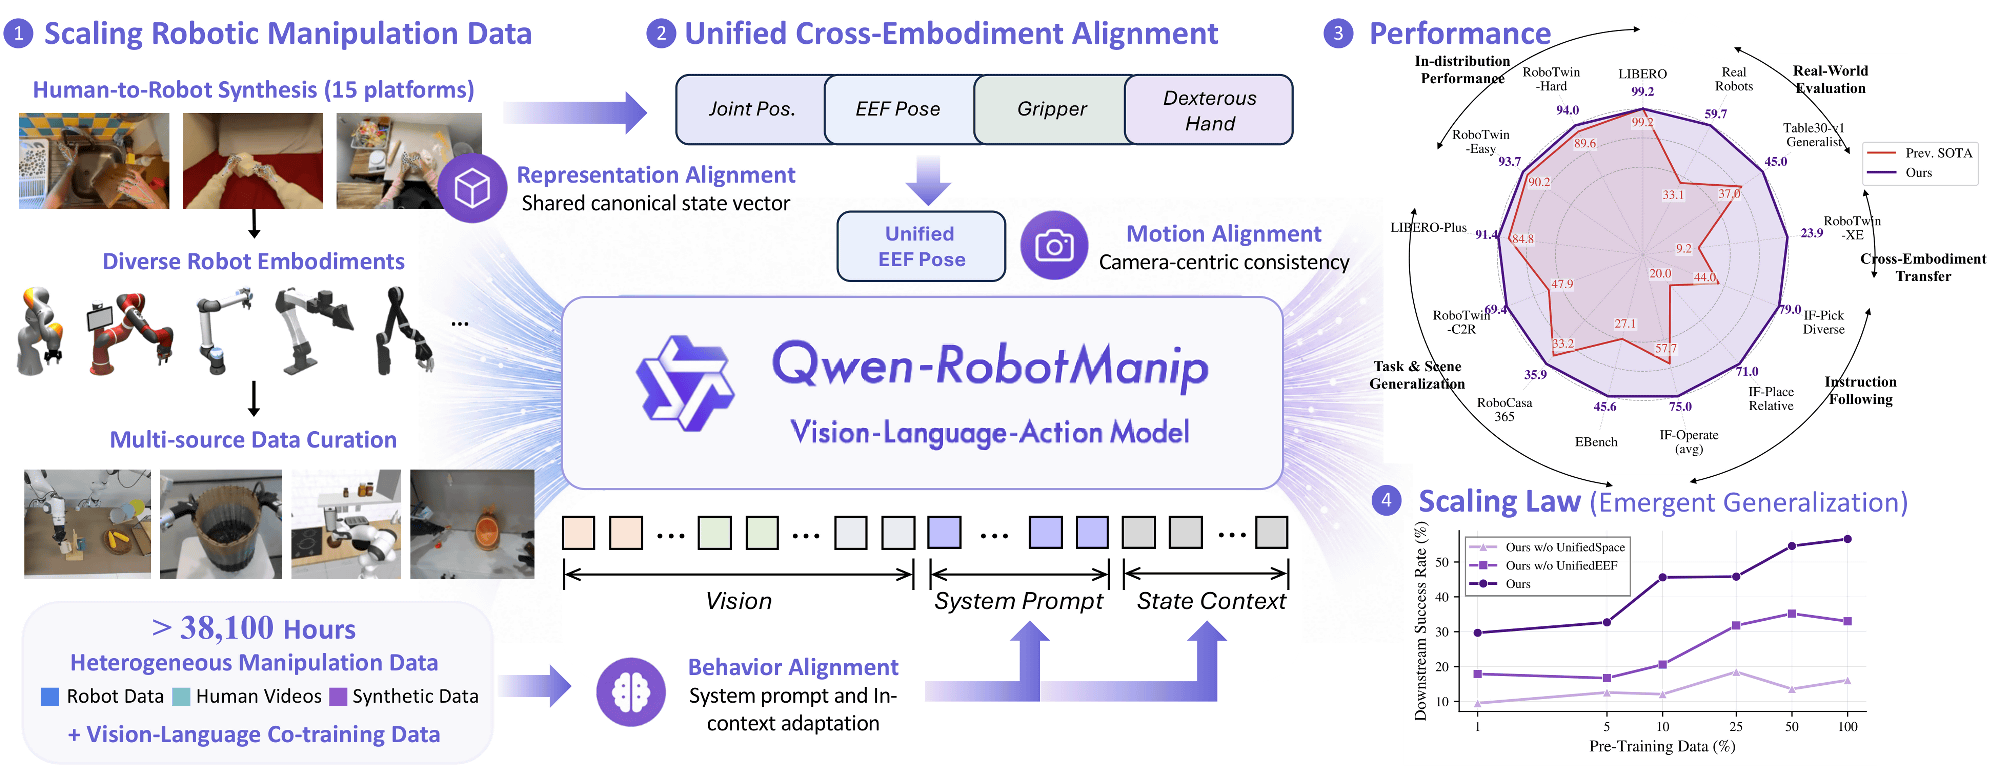
マニピュレーターは製品ごとにアームの長さや関節の数などが異なりますが、Qwen-RobotManipでは異なる構造のマニピュレーターにも対応して高精度な操作が可能です。
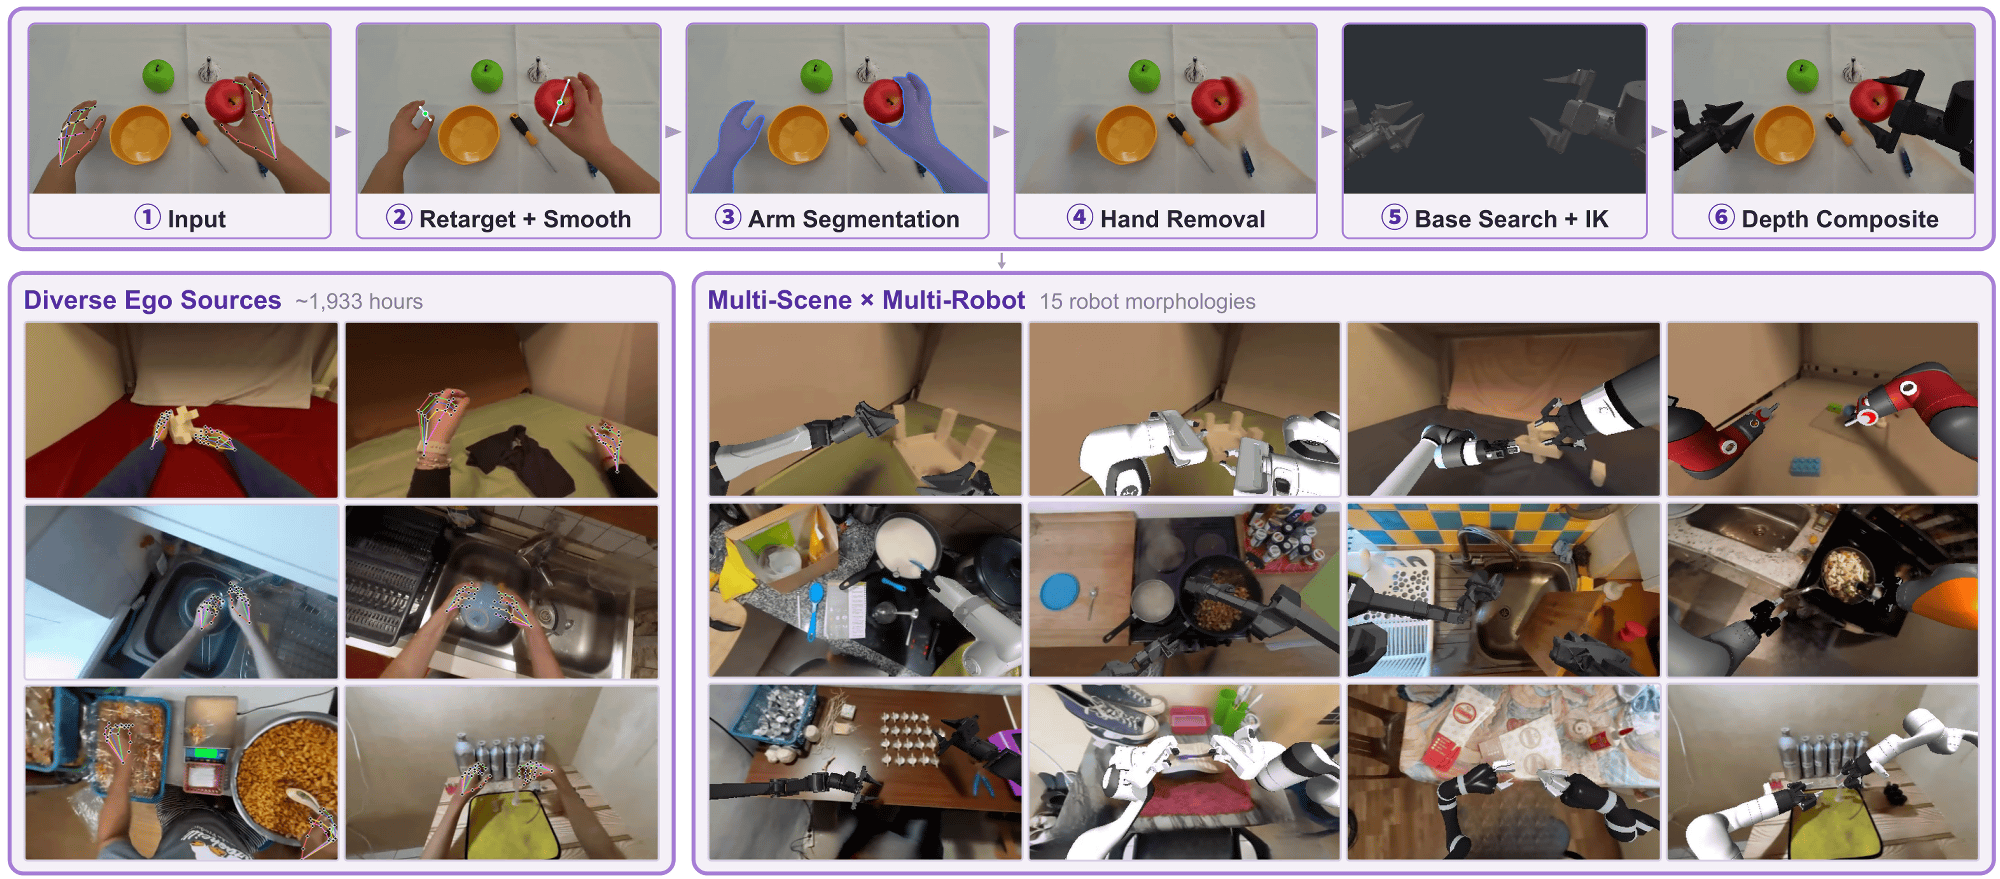
◆Qwen-RobotWorld
Qwen-RobotWorldはロボットの世界認識能力を向上させるために開発されたモデルです。視覚言語モデルによって世界を自然言語で表現できます。
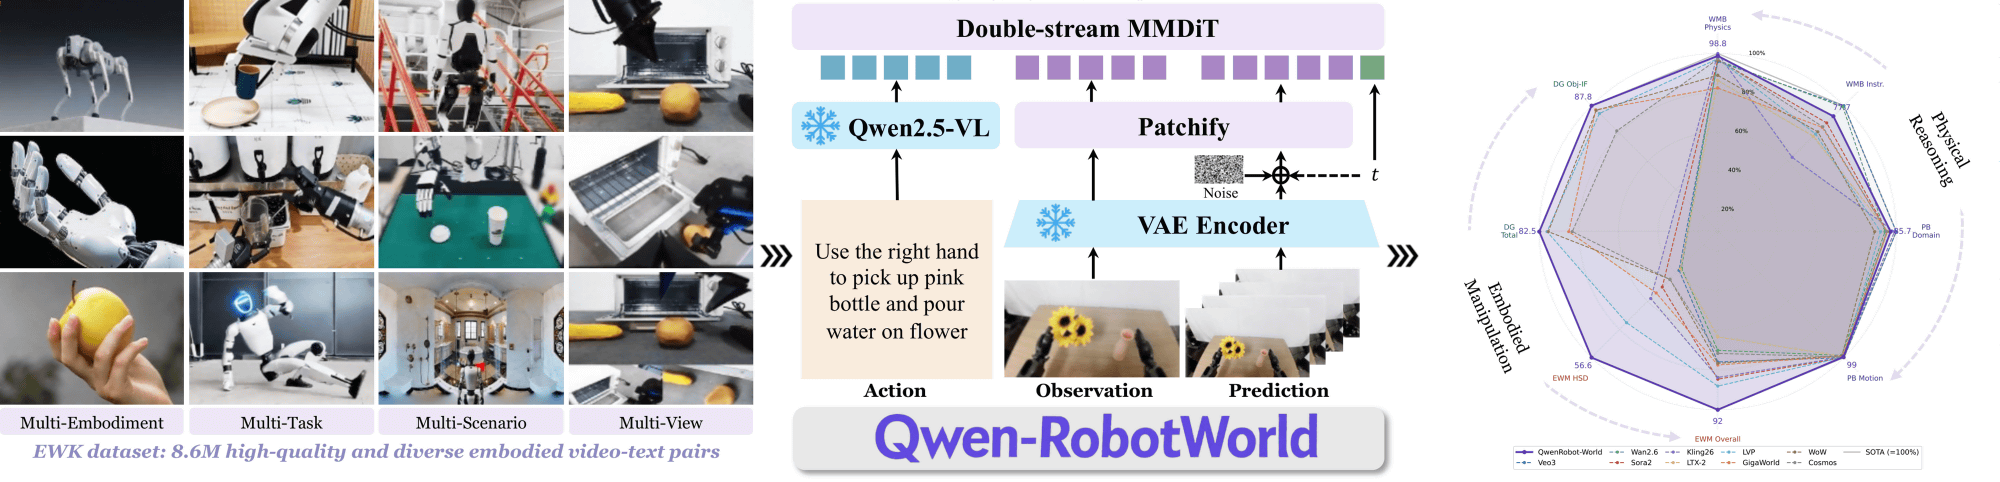
Qwen-RobotWorldを用いることで「人間の手作業の動画をもとにマニピュレーターの動きを生成する」「単一の指示をもとに時間的にも空間的にも一貫性のある複数アングルの動画を生成する」といった操作が可能。Qwen-RobotWorldはフィジカルAIの開発に役立てられることが期待されています。
この記事のタイトルとURLをコピーする
ソース元はコチラ

この記事は役に立ちましたか?
もし参考になりましたら、下記のボタンで教えてください。